Etiket: asenkron motor

Asenkron motor nedir? Elektrik enerjisini dairesel harekete dönüştüren indüksiyon motorlarının çalışma mantığı, döner alan kavramı ve temel bileşenleri. Sanayinin kalbi asenkron motorlar: Sincap kafesli ve bilezikli motor farkları, tek fazlı ve üç fazlı motorların kullanım alanları ve seçim kriterleri. Asenkron motorların avantajları: Dayanıklı yapı, düşük bakım maliyeti ve yüksek verimlilik. Motor etiket değerleri ve koruma sınıfları hakkında teknik rehber.

Asenkron Motor: Eşdeğer Devre, Moment ve Yol Verme

Asenkron Motor Çalışma Prensibi

Asenkron motor yapısının, en önemli hesaplanması gereken parametreleri moment (tork), hız veya devri, kontrol düzenekleri ve yol verme işlemleridir. Bu bölümde asenkron motor eşdeğer devresi, parametreleri, moment hesabı ve yol verme çeşitleri gösterilecektir.

Asenkron Motor Eşdeğer Devresi

Asenkron motorların çalışma ilkesi ve temel yapısı itibariyle transformatörlere benzediği için eşdeğer devresi transformatörlere çok benzerdir. Makinenin karmaşık yapısında primer ve sekonder sargılarındaki akan akımları, momenti, güç faktörünü, güç değerlerini, kayıpları hesaplamak amacıyla sadece bir fazın modelini çıkarmak ve bunun üzerinde hesaplarını yapmak daha kolaydır. Simetrik yapıya sahip asenkron motorlarda diğer fazlarında aynı modelin varlığı kabul edilerek hesaplamalar yapılır. T tipi ve L tipi olmak üzere iki türlü eşdeğer devre tipi vardır. Hesapların kolay yapılması sebebiyle genelde L tipi eşdeğer devre kullanılır. Asenkron motorların L tipi eşdeğer devresi aşağıdaki gibidir.

Asenkron Motorların L Tipi Eşdeğer Devre Modeli

Burada Vo statora uygulanan gerilimi, I1 stator akımını, Rs stator direncini, Xs stator kaçak reaktansını, Rr rotor direncini, Xr rotor kaçak reaktansını, Im boşta çalışma akımını, Xm manyetik reaktansı, I2 rotor akımını ve E ise rotorda indüklenen akımı temsil etmektedir.

Asenkron motorlarda Im ile gösterilen boşta çalışma akımı, stator ile rotor arasında bulunan ince fakat büyük manyetik direnç gösteren hava aralıklarından dolayı transformatördekinden daha büyüktür. Çünkü transformatörde manyetik direnç gösteren yapı hava değil, silisli saclardan oluşan manyetik nüvedir.

Asenkron Motor Moment Hesabı

Asenkron motorun L tipi eşdeğer devreye göre moment formülü aşağıdaki gibidir.

    \[M\;=\frac{m.p}{2\mathrm{πf}}\frac{R_r^'}s\frac{V_1^2}{Z^2}\]

Buradaki Z ile gösterilen eşdeğer devrenin L tipindeki empendasını ifade ederken, m faz sayısını, p kutup çifti sayısını, V1 ve f statora uygulanan gerilim ve frekansını göstermektedir.

Moment formülüne ve makinenin hızına göre asenkron motorun hız-moment grafiği aşağıdaki şekilde olur.
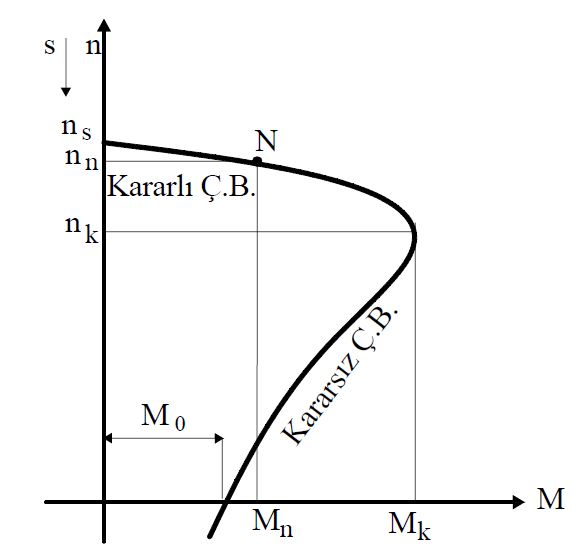
Asenkron Motorların Hız-Moment Grafiği

Grafiğe bakılacak olursa; motor senkron hızdayken (teoride mümkün olmayan) rotorun hızı sıfırdır. Motorun kalkınması için belli bir kalkış momenti (Mo) vardır. Bu durumda rotor hızı sıfırdır bunu motorun yenmesi gerekir ki motor kalkınsın ve dönmeye başlasın. Motor kalktıktan sonra belli bir hız değerinden sonra veriminin düştüğü görülmektedir. Yani devrilme momentini (Mk) aşmıştır. Makinenin devrilme momentini aşmaması gerekir. Bu durumdaki hızına devrilme hızı (nk), kaymasına ise devrilme kayması (sk) denir. Bu parametrelere göre moment formülünden devrilme momenti hesaplanır. Özetle asenkron motorlarda hız ayarı yapılırken veya yol verilirken kalkış momentini yenmesi ve devrilme momentini aşmaması gerekmektedir.

Asenkron Motorlara Yol Verme İşlemi

Durmakta olan motorun stator sargılarına gerilim uygulandığında rotor hareketsiz olduğundan indüklenen emk sıfırdır. Dolayısıyla ilk anda motorun eşdeğer devresi kısa devre durumundadır ve çekilen akım kısa devre akımıdır. Bu yüksek akımın rotor sargılarında yarattığı kuvvet ile üretilen momente yol verme momenti denir. Rotor bunun etkisiyle dönmeye başlar. Hızın artması ile indüklenen zıt emk artar ve şebeke gerilimine ters yönde olduğundan, başlangıçta çekilen büyük kısa devre akımı yavaş yavaş düşmeye başlar. Motorun miline bağlanmış ve sürülmekte olan herhangi bir iş makinesinin karşıt momenti (frenleyici momenti), motorun kendi ürettiği momente eşit olunca, motor ve iş makinesinden oluşan ikili sabit bir hızda dönmeye devam eder. Bu geçici işleme yol verme işlemi denir.

Sincap Kafesli Asenkron Motorun Bağlantı Kutusu, Rotor ve Stator Yapıları

Yol verme sırasında şebekeden çekilen akımın büyük olması, şebekede geçici ve yüksek gerilim düşümlerinin meydana gelmesine, dolayısıyla gerilim dalgalanmalarına neden olur.  Bu istenmeyen bir durumdur. Bunun yanı sıra bu akım, makine sargılarında yüksek kayıplara sebep olur. Sargı sıcaklığının yükselmesine neden olur ve bu durum motora zarar verebilir. Bu yüzden yol verme işlemini yaparken bu tip durumların göz önünde bulundurulması gerekir. Yol verme işleminde şebekeden çekilen akımın yüksek olmamasına ve yol verme işleminin çok kısa sürede tamamlanması gerekir. Aşağıda asenkron motorlara yol verme işlemlerinden bazıları gösterilmektedir.

  • Oto-transformatör kullanmak
  • Sargı bağlantısında yıldız/üçgen değişimi yapmak
  • Akım sınırlayıcı bir direnç kullanarak yol vermek
  • Derin oluk etkisinden yararlanmak
  • Rotorda çift kafes kullanmak
  • Bileziklere direnç bağlamak
  • Yardımcı bir motor kullanmak
  • Güç elektroniği düzenleri (sürücüler, yumuşak yol vericiler) kullanmak

Bu düzeneklerden en çok güç elektroniği düzenleri yani sürücüler (driver), yumuşak yol vericiler (soft starter) kullanmak ve yıldız üçgen yol vermek işlemleri kullanılır.

Elektrik Motorları: Asenkron Motor Kullanım Alanları

Elektrik motorları, mekanik hareket sağlamak için elektrik enerjisini dönüştüren cihazlardır. Asenkron motor, yaygın olarak kullanılan ve dayanıklı yapısıyla tanınan bir motor türüdür. Özellikle üç fazlı asenkron motor, endüstriyel uygulamalarda enerji verimliliği ve yüksek performans sunar. Bu motorların kontrolü için kullanılan asenkron motor sürücüleri ve asenkron motor sürücü devresi, motor hızını ve torkunu optimize etmek için kritik öneme sahiptir. Asenkron motorlar, hem monofaze asenkron motor gibi tek fazlı uygulamalar için hem de 3 fazlı asenkron motor gibi daha büyük sistemler için mevcuttur. 3 fazlı asenkron motor yıldız üçgen yol verme yöntemi, motorun ilk çalıştırma akımını düşürmek için kullanılan bir tekniktir. Ayrıca, redüktörlü asenkron motor modelleri, ağır yük uygulamalarında torku artırmak için kullanılır. Bunun yanında, kalıcı mıknatıslı senkron motor ve sabit mıknatıslı senkron motor gibi mıknatıslı motorlar, yüksek hassasiyet ve enerji tasarrufu gerektiren uygulamalarda öne çıkar. AC indüksiyon motoru, diğer adıyla indüksiyon motor, asenkron motorlar sınıfında yer alır ve dayanıklı yapısı sayesinde geniş bir kullanım alanına sahiptir.
Asenkron Motor Çalışma Prensibi: Senkron Hız, Kayma, Moment Hesabı

Asenkron Motor Çalışma Prensibi: Senkron Hız, Kayma, Moment Hesabı

Etiketinde 22 kW, 1450 dev/dk, 400 V, cos φ 0,85 yazan bir asenkron motorla karşılaşıldığında üç soru hemen akla gelir: bu motorun senkron hızı kaç, kayması yüzde kaç ve bu etiket değerleriyle çektiği şebeke akımı ile ürettiği mil momenti ne kadardır? Bu yazıda asenkron motorun çalışma prensibi kısaca toparlanıp bu üç soru adım adım hesaplanmaktadır.

Asenkron motor nasıl çalışır

Üç fazlı stator sargısına, aralarında 120° elektriksel açı bulunacak şekilde yerleştirilmiş üç faz, şebeke frekansında gerilim uygulandığında stator çevresinde döner bir manyetik alan oluşturur. Bu döner alan, henüz hareketsiz duran rotor iletkenlerini keserek onların üzerinde bir gerilim indükler; sincap kafes rotorun kısa devre edilmiş çubuklarından (bilezikli rotorda dış devre üzerinden kapanan sargıdan) bu gerilim sayesinde bir akım akar. İndüklenen bu akım, döner alanla etkileşime girip rotor iletkenlerine bir kuvvet (Laplace/Lorentz kuvveti) uygular ve rotor dönmeye başlar.

Rotor, hiçbir zaman döner alanın hızına (senkron hıza) tam olarak erişemez: erişse bile döner alan artık rotor iletkenlerini kesmeyeceğinden gerilim indüklenmez, akım oluşmaz ve moment sıfırlanır. Rotor hızı ile döner alanın hızı arasındaki bu kalıcı fark, motorun “asenkron” olarak adlandırılmasının nedenidir. SENKRON MOTOR NEDİR? yazısında ele alındığı gibi senkron makinede rotor döner alanla aynı hızda döner; asenkron motorda ise rotor döner alandan her zaman geride kalır.

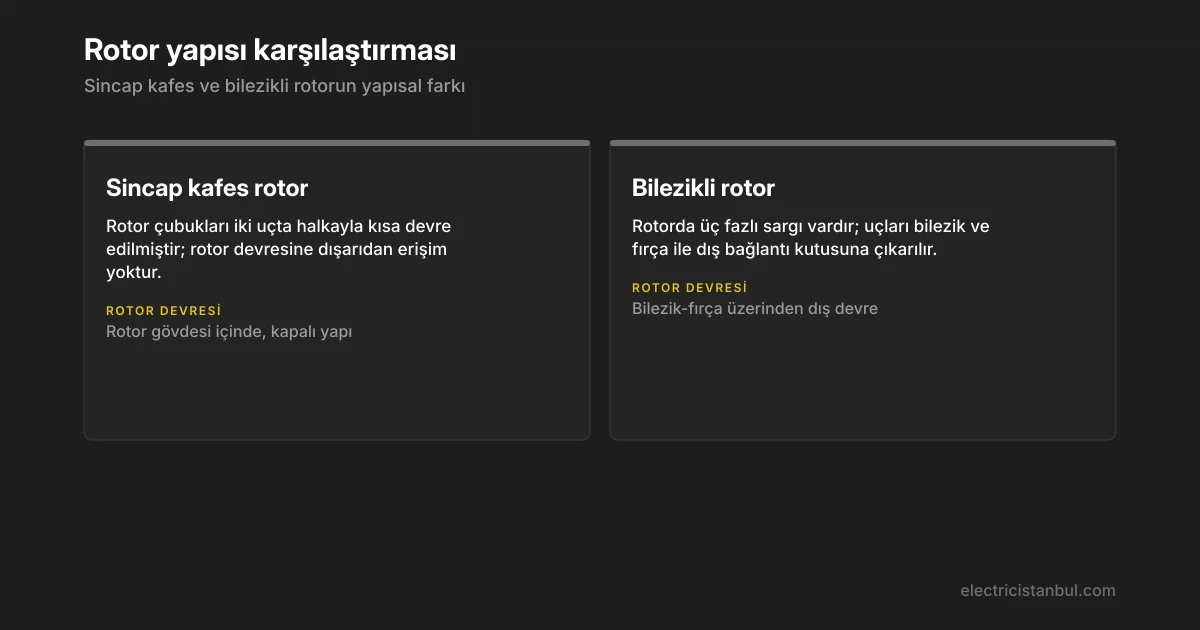
Stator ve rotor yapısı: sincap kafes mi bilezikli mi

Sincap kafes ve bilezikli rotor yapısının karşılaştırılması
Rotor devresine dışarıdan erişim yalnızca bilezikli yapıda mümkündür

Stator, silisli sac nüve üzerine sarılmış üç fazlı sargıdan oluşur. Rotor tarafında iki farklı yapı kullanılır. Sincap kafes rotorda rotor oluklarına yerleştirilen iletken çubuklar, her iki uçta birer halka ile kısa devre edilir; dışarıdan rotor devresine müdahale imkânı yoktur. Bilezikli rotorda ise statorda olduğu gibi üç fazlı bir sargı bulunur, sargı uçları bilezik ve fırça yardımıyla motor gövdesindeki bağlantı kutusuna çıkarılır; bu sayede rotor devresine dışarıdan direnç eklenebilir. Her iki yapıda da stator ile rotor arasındaki hava aralığının küçük tutulması, mıknatıslanma akımının gereksiz büyümesini önlemesi bakımından önemlidir.

Senkron hız ve kutup sayısı hesabı

Senkron hız, şebeke frekansı ile motorun kutup çifti sayısına bağlıdır:

ns = 60 × f / p

Burada ns senkron hız (dev/dk), f şebeke frekansı (Hz), p ise kutup çifti sayısıdır (2 kutuplu makinede p = 1). 50 Hz şebekede kutup sayısına göre senkron hızlar şöyle sıralanır:

Kutup çifti (p)Kutup sayısıSenkron hız ns (50 Hz, dev/dk)
123000
241500
361000
48750

Pratikteki anlamı şudur: etiketteki devir sayısı her zaman bu tablodaki değerlerden biraz düşük çıkar; motor etiketinde 1450 dev/dk yazıyorsa bu, 4 kutuplu (p = 2) bir motorun senkron hızı olan 1500 dev/dk değerinin altındaki gerçek çalışma hızıdır.

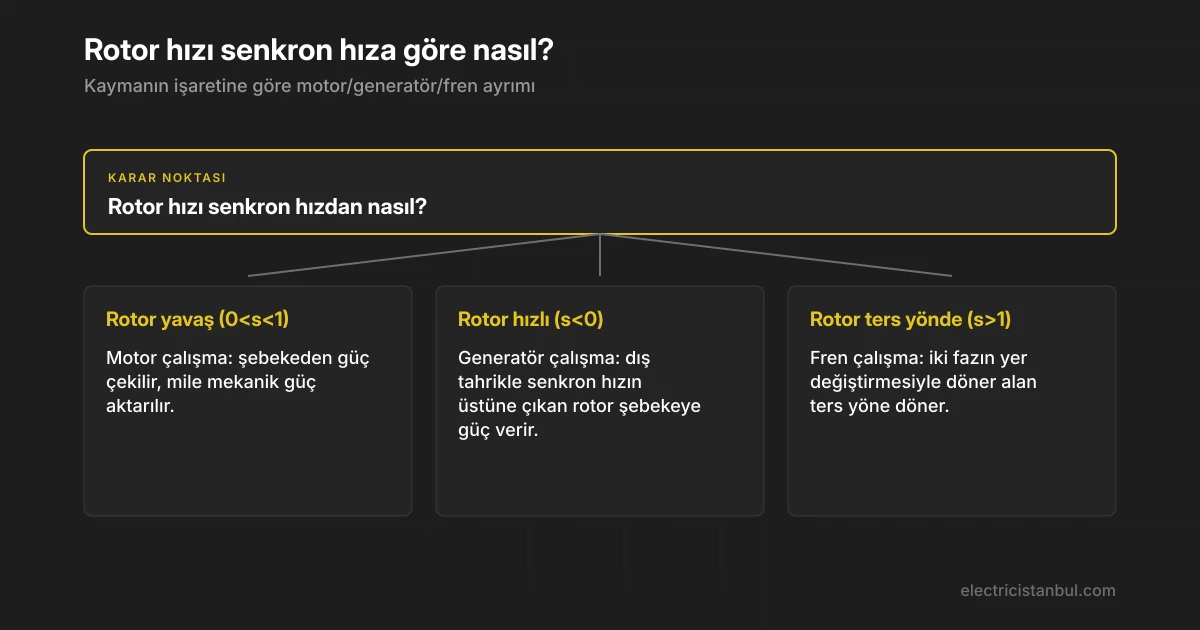
Kayma: motor, generatör ve fren çalışma bölgeleri

Kayma işaretine göre asenkron makinenin çalışma modu karar ağacı
s işaretine göre motor, generatör ya da fren çalışma modu belirlenir

Kayma, döner alan hızı ile rotor hızı arasındaki farkın senkron hıza oranıdır:

s = (ns − n) / ns

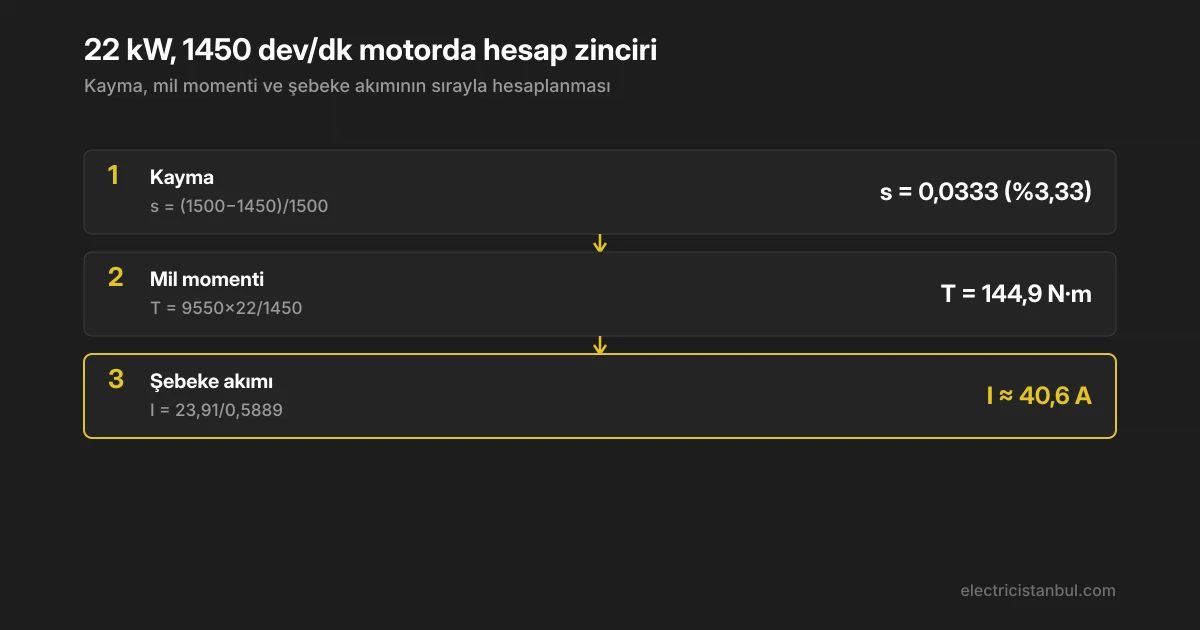
Örnek (4 kutuplu, n = 1450 dev/dk, ns = 1500 dev/dk): s = (1500 − 1450) / 1500 = 0,0333 → %3,33

Rotor frekansı da kayma ile orantılı küçülür: f2 = s × f = 0,0333 × 50 = 1,67 Hz.

Kaymanın işareti, makinenin çalışma bölgesini belirler:

Çalışma bölgesiKayma (s)Rotor hızıGüç akış yönü
Kalkış anıs = 1Rotor duruyorHenüz mekanik güç yok
Motor0 < s < 1Döner alan yönünde, senkron hızın altındaŞebekeden mile
Senkron hızs = 0n = nsMoment sıfır
Generatörs < 0Senkron hızın üstünde (dış tahrikle)Milden şebekeye
Frens > 1Döner alana ters yöndeŞebeke + milden ısıya

Generatör bölgesine geçmek için rotorun dışarıdan bir mekanik tahrikle senkron hızın üzerine çıkarılması gerekir; fren bölgesi ise üç fazdan ikisinin yerinin değiştirilmesiyle döner alanın yönünün tersine çevrilmesiyle ortaya çıkar.

Moment ve güç hesabı

Mil momenti, mil gücü ve devir sayısından hesaplanır:

T = 9550 × P / n

Örnek (22 kW mil gücü, n = 1450 dev/dk): T = 9550 × 22 / 1450 = 144,9 N·m

Bu formülün pratikteki karşılığı, aynı gücü daha düşük devirde üreten bir motorun daha yüksek moment üretmesi gerektiğidir; devir düştükçe gerekli moment büyür.

Moment, stator geriliminin karesiyle orantılıdır: T ∝ U². Gerilim %10 düşerse (U = 0,90 × Un): Moment oranı = 0,90² = 0,81 → moment yaklaşık %19 azalır.

Aynı yükü karşılamak için akım yaklaşık 1 / 0,90 = 1,111 katına çıkar (+%11,1); akımın karesiyle artan ısınma ise 1,111² = 1,235 katına (+%23,5) ulaşır. Bu, sabit yük altında düşük gerilimle çalışmanın hem moment kaybına hem de ek ısınmaya yol açtığını gösteren bir örnektir; hesap bir örnek varsayımdır, gerçek motor eğrisi gerilim dışındaki etkenlere de bağlıdır.

Hava aralığı gücü ve rotor bakır kaybı da kayma üzerinden hesaplanır (kayıpsız yaklaşım; sürtünme ve vantilasyon kayıpları ihmal edilmiştir):

P_h = P_mil / (1 − s) = 22 / (1 − 0,0333) = 22,76 kW P_cu2 = s × P_h = 0,0333 × 22,76 = 0,759 kW

Bu, kaymanın yalnızca bir hız farkı değil aynı zamanda rotor sargılarında ısıya dönüşen bir kayıp mekanizması olduğunu gösterir: kayma büyüdükçe rotor bakır kaybı da büyür.

Şebeke akımı ve etiket okuma

22 kW, 1450 dev/dk motor için kayma, moment ve akım hesap adımları
Örnek motor: kayma %3,33, mil momenti 144,9 N·m, şebeke akımı yaklaşık 40,6 A

Etiketteki mil gücünden şebeke akımına geçmek için verim ve güç faktörü gerekir. Örnek varsayım (22 kW mil gücü, η = 0,92, cos φ = 0,85, U = 400 V):

P_giriş = P_mil / η = 22 / 0,92 = 23,91 kW I = P_giriş / (√3 × U × cos φ) = 23,91 / (1,732 × 0,4 × 0,85) = 23,91 / 0,5889 = 40,6 A

Etiket okurken anma gücü, anma akımı, anma devri, cos φ, verim ve bağlantı şekli (yıldız/üçgen) birlikte değerlendirilmelidir; tek başına akım değeri gerilim ve bağlantı şekli bilinmeden yorumlanamaz.

Kalkış anında neler olur

Rotor dururken (s = 1) asenkron motor, sekonderi kısa devre edilmiş bir trafo gibi davranır; bu nedenle kalkış akımı anma akımının katları düzeyine çıkar. Rotor hızlandıkça kayma ve rotor akımı azalır, moment yük momentine eşitlendiğinde hız sabitlenir. Kalkış akımının sınırlanması ve yol verme yönteminin seçimi Asenkron Motor Kalkışında Yol Verici mi Frekans Çevirici mi? Kayma ve Moment Kararı yazısında ayrıca ele alınmıştır. Eşdeğer devre üzerinden moment-kayma eğrisinin çıkarılması ve yol verme yöntemlerinin devre bazında karşılaştırılması için Asenkron Motor: Eşdeğer Devre, Moment ve Yol Verme yazısına bakılabilir.

Verim sınıfları ve mevzuat

IEC 60034-30-1 standardı, tek hızlı, 50/60 Hz, 2/4/6/8 kutuplu, 0,12-1000 kW güç aralığındaki motorları IE1 (standart), IE2 (yüksek), IE3 (premium) ve IE4 (süper premium) verim sınıflarına ayırır. Örneğin 4 kutuplu, 7,5 kW, 50 Hz bir motor için asgari verim sınırları: IE2 için %88,7, IE3 için %90,4, IE4 için %92,6’dır. 5627 sayılı Kanun’un 7(1)(ğ) maddesi, motorlar dahil bazı ürünlerin asgari verim değerinin Sanayi ve Ticaret Bakanlığı tarafından belirlenmesini ve bu değerin altındaki ürünlerin satışına izin verilmemesini öngörür.

Saha pratiği ve sık yapılan hatalar

HataSonucu
Kutup sayısı yerine kutup çifti ile hesap karıştırılmasıSenkron hız iki katı ya da yarısı yanlış çıkar
Etiketteki devri senkron hız sanmakKayma sıfır hesaplanır, moment ve akım hatalı bulunur
Gerilim düşümünü hesaba katmamakKalkışta ve yükte moment beklenenden düşük kalır

Saha pratiğinde kontrol şu sırayla yapılabilir: önce etiketteki kutup sayısından senkron hız tablodan okunur, sonra ölçülen ya da etiketteki devir ile kayma hesaplanır, ardından mil momenti ve şebeke akımı bu iki değer üzerinden kontrol edilir. Aradaki fark beklenenden büyükse etiket değerleri ya da ölçüm yöntemi yeniden kontrol edilmelidir. Tek fazlı asenkron motorlar kendiliğinden döner alan oluşturamadığından kalkış için yardımcı bir sargı veya kondansatör gerektirir; bu yazının kapsamı üç fazlı motor üzerinedir.

Özetle: senkron hız kutup sayısı ve frekansla sabitlenir, kayma yükle birlikte değişir, moment ve akım bu ikisinin üzerine kurulur. Bir motor seçilirken ya da arızası teşhis edilirken önce bu üç değerin etiketle ve ölçümle tutarlı olup olmadığına bakılmalıdır.


Asenkron motor seçimi, kayma-moment hesabı ya da yol verme kararında teknik destek için projenizi bizimle paylaşın.

📩 asenkron motor ihtiyaçlarınız için bize ulaşabilirsiniz.

📧 Teklif ve talepleriniz için: info@electricistanbul.com
🌐 WhatsApp: +90 537 398 12 15

ASENKRON GENERATÖRLER

ASENKRON GENERATÖRLER

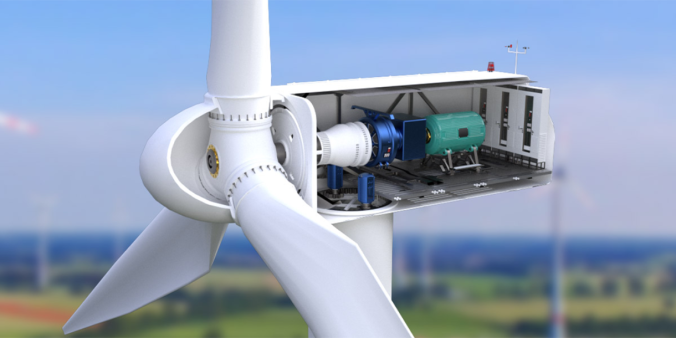
Asenkron generatörler, genelde rüzgar santrallerinde kullanılan elektrik makinelerdir. Aslında asenkron makinenin yapısı değişmez, sadece motor veya generatör işletmesinde kullanılma durumuna göre ayrılır.

Asenkron Makinelerde Kayma Faktörü

Asenkron makinelerde kayma faktörü “s” ile gösterilir ve formülü aşağıdaki hesaplanır. Burada Ns senkron hızı, Nr ise rotor hızını belirtmektedir.

    \[s=\frac{n_s-n_r}{n_s}\]

Asenkron makinenin motor işletmesindeki devir sayısı, senkron hızın altında olduğu için kayma 0-1 arasında pozitif bir değer alır. Ancak rotor hızı senkron hızın üzerine çıkarsa kayma sıfırdan küçük bir değer alır.  Teorik olarak rotor hızı senkron hızı aşamayacağından, makine dışarıdan ek bir tahrik mekanik enerji ile döndürülüyor anlamına gelir. Asenkron makineye dışarıdan tahrik verilir, mekanik enerji elektrik enerjisine dönüştürülür. Bu da generatör modunda çalışmayı tanımlamaktadır.

Asenkron Generatörlerin Reaktif Güç İhtiyacı

Generatör çalışmada, eş değer devrede rotorda indüklenen emk, kaymanın negatif olmasından dolayı negatif değer alır. Bu nedenle gerilimin ürettiği akımın yönü, asenkron motor işletmesindeki yönün zıt yönünde olur. Rotorda akan akımın biri reel, diğer imajiner olmak üzere iki bileşeni vardır. Reel bileşen aktif gücü, imajiner bileşen reaktif gücü temsil eder. Motor işletmesinden, dışarıdan bir tahrik ile asenkron generatör çalışma moduna geçen makinenin aktif gücü temsil eden akımın yönü değişir. Generatör işletmesinin gereği dışarıya aktif güç verir. Ancak, reaktif gücü temsil eden akım, motor çalışmada olduğu gibi şebekeden makineye akmaya devam etmektedir. Bunun anlamı şudur; asenkron makine motor değil de generatör modunda bile çalışsa bile, reaktif güç çekmektedir. Asenkron generatör, makinenin mıknatıslanması için gerekli duyulan reaktif gücü mutlaka bir yerden almak zorundadır. Bu kaynak, paralel bağlı olduğu şebekeden alabilir. Özetle, asenkron generatörler, şebekeden reaktif güç çeker, ancak karşılığında aktif güç verirler. Bu mıknatıslanma akımı, anma akımının yaklaşık %20-30’u mertebesindedir ve bu değer ihmal edilemeyecek kadar büyüktür. Fakat elektrik makinelerinde mıknatıslanma, döner manyetik alan ve akı oluşturması için transformatörlerde ve senkron generatörlerde bu değer %1 mertebelerindedir.

Asenkron generatörlerde rotor akımı şebekeye doğru iken, mıknatıslanma akımı rotora doğrudur. Mıknatıslanma akımı, rotorda indüklenen emk’dan 90 derece geri fazdadır. Rotor akımı ve mıknatıslanma akımı 180 derece zıt yöndedir. Bu durum güç faktörünü düşürür, bu da indüklenen çıkış geriliminin düşmesine neden olur.  Çünkü yük akımının amper-sarım ile mıknatıslanma akımının amper sarımı zıt yönde oluşmaktadır. Bu da toplam amper-sarımı düşürdüğünden çıkış gerilimini düşürür.

Asenkron generatörler, şebekeye bağlanması için önemli birkaç durum vardır. Hem şebekenin hem de asenkron generatörün frekansı ve faz sıraları aynı olması gerekir. Eğer aynı olmazsa, makine motor gibi çalışabilir. Tahrik sisteminin zıt yönüne dönme riski oluşabilir ve hasar verici durumlar ortaya çıkabilir.

Asenkron Generatörlerin Direkt Şebekeye (a) veya Direkt Yüke Bağlandığı Modeller

Şebekenin Olmadığı Durumlarda Asenkron Generatörler Reaktif Güç İhtiyacını Nasıl Karşılar?

Asenkron generatörler şebekeye bağlanmadan da tek başına bir yük besleyebilir. Buradaki sorun, ekstra mıknatıslanma akımı için reaktif gücü nereden alacağıdır. Çünkü makinenin mıknatıslanma akımı çekeceği bir şebeke yoktur. Bu tip durumlarda ekstra kondansatör grupları kullanılır. Herhangi bir şebeke yoktur ve kondansatör (kapasitör) grubunun akım verebilmesi için ekstra bir gerilime ihtiyaç vardır. Bu iki şekilde karşılanabilir. Asenkron makinenin içerisindeki kalıcı mıknatıslıktan elde edilebilecek kalıcı gerilimle olabilir. Bu değer anma gerilimin %3-5’i mertebesinde olup, mıknatıslanma akımı için kondansatör gruplarına yeterli gerilim değer vermesine sebep olabilir. Diğer bir yöntem ise yüke ve stator uçlarına paralel bağlanan kondansatör grupları, kondansatörlerin sığasından oluşan empedansın büyüklüğüne göre, kondansatör uçlarından bir akım akıtacaktır. Bu akım, stator sargılarından geçerek bir amper-sarım yaratır. Artan amper-sarım, mıknatıslanma akımını, bu da tekrar stator uçlarındaki gerilimi artaracaktır. Bu şekilde stator uçlarında anma gerilime kadar devam eder. Böylece kendi kendine uyarma ile asenkron generatör, anma gerilimini elde etmiş olur. Asenkron generatöre bağlanacak kondansatör grubunun hesabı ve seçimi çok önemlidir.

Asenkron Generatörlerin Rüzgarin Türbiniyle Tahrik Sistemi

Asenkron Generatörlerin Kullanım Alanları

Mekanik anlamda sağlam, maliyeti düşük, yapısı daha küçük olmasından dolayı rüzgar santrallerinde kullanılır. Her şekilde nerede kullanılırsa kullanılsın, şebekeden veya bir kondansatör grubundan da olsa reaktif gücün bir şekilde karşılanması gerekir.

Elektrik Motorları: Asenkron ve Senkron Motorların Çalışma Prensipleri ve Kullanım Alanları

Elektrik motorları, mekanik hareket sağlamak için elektrik enerjisini dönüştüren cihazlardır. Asenkron motor, yaygın olarak kullanılan ve dayanıklı yapısıyla tanınan bir motor türüdür. Özellikle üç fazlı asenkron motor, endüstriyel uygulamalarda enerji verimliliği ve yüksek performans sunar. Bu motorların kontrolü için kullanılan asenkron motor sürücüleri ve asenkron motor sürücü devresi, motor hızını ve torkunu optimize etmek için kritik öneme sahiptir. Asenkron motorlar, hem monofaze asenkron motor gibi tek fazlı uygulamalar için hem de 3 fazlı asenkron motor gibi daha büyük sistemler için mevcuttur. 3 fazlı asenkron motor yıldız üçgen yol verme yöntemi, motorun ilk çalıştırma akımını düşürmek için kullanılan bir tekniktir. Ayrıca, redüktörlü asenkron motor modelleri, ağır yük uygulamalarında torku artırmak için kullanılır. Bunun yanında, kalıcı mıknatıslı senkron motor ve sabit mıknatıslı senkron motor gibi mıknatıslı motorlar, yüksek hassasiyet ve enerji tasarrufu gerektiren uygulamalarda öne çıkar. AC indüksiyon motoru, diğer adıyla indüksiyon motor, asenkron motorlar sınıfında yer alır ve dayanıklı yapısı sayesinde geniş bir kullanım alanına sahiptir.
Motor üreticileri arasında Siemens asenkron motor ve Gamak asenkron motor, güvenilirliği ve performansıyla öne çıkar. 1 kW asenkron motor veya 3 kW asenkron motor gibi farklı güç kapasiteleri, çeşitli ihtiyaçlara göre seçilebilir. Asenkron motor fiyat aralıkları, motorun gücüne, faz sayısına ve özelliklerine göre değişiklik gösterir. Örneğin, monofaze asenkron motor fiyatları genellikle küçük ölçekli uygulamalarda uygun maliyetli bir çözüm sunar. Servo motor kullanım alanları, robotik, hassas hareket kontrolü ve otomasyon gibi ileri teknoloji gerektiren alanları içerir. Bu motorlar, özellikle kontrol hassasiyeti açısından diğer motor türlerinden ayrılır. Sonuç olarak, asenkron motorlar, sağlamlık ve maliyet açısından avantajlı iken, kalıcı mıknatıslı senkron motorlaryüksek verimlilik ve hassasiyet sunar. Elektrik motorlarının uygun şekilde seçilmesi ve sürülmesi, enerji verimliliğini ve performansı artırarak birçok endüstride verimliliği optimize eder.

Artık elektrik ve elektronik sektöründe teklif talebi bırakmak sadece 1 dakika! Talep formunu doldur, talebini gönder, en uygun tedarikçilerle eşleşin!

Elektrik ve Elektronik İle İlgili Ürün Veya Proje, Keşif, Taahhüt Hizmet İhtiyaçlarınız İçin Yeni Nesil Çözüm Platformu Elektraverse, sizlere en uygun tedarikçileri buluyor.

Elektraverse, elektrik, elektronik ve enerji sektörüne özel olarak geliştirilen, yapay zeka destekli dijital tedarik platformudur. Talebinizi ücretsiz olarak talep formunu doldurarak oluşturun, sistemimiz ihtiyaçlarınızı analiz ederek sizi en uygun tedarikçilerle otomatik olarak eşleştirsin. 

İhtiyacınız olan talebinizi ücretsiz olarak gönderin, en uygun ürün veya hizmet tedarikçileriyle eşleşin!

Senkron Motor Seçimi: Çalışma Mantığı, Yol Verme ve Güç Faktörü Kontrolü

Senkron Motor Seçimi: Çalışma Mantığı, Yol Verme ve Güç Faktörü Kontrolü

Sahada karşılaşılan durum

Bir kompresör dairesinde devreye alınan 1500 kW’lık senkron motor, şebeke bağlantısı yapıldığı anda hiç dönmeye başlamadı; sadece titreşti ve ısındı. Pano etiketinde “amortisör sargılı, DC uyartımlı” yazıyordu ama saha ekibi rotoru doğrudan DC ile besleyip stator gerilimini vermişti. Bu hata, senkron motorun neden kendi kendine kalkamadığını ve hangi sırayla devreye alınması gerektiğini anlamadan yapılan tipik bir müdahaledir.

Senkron motor kısaca ne yapar

Senkron motor, stator sargılarının üç fazlı alternatif akım (AC), rotor sargılarının ise doğru akım (DC) ile beslendiği çift uyartımlı bir elektrik makinesidir. Stator, döner bir manyetik alan oluşturur; rotor bu alanla tam olarak aynı hızda, yani senkron hızda döner — yükteki değişiklik rotor hızını değiştirmez, yalnızca rotor ile döner alan arasındaki yük açısını değiştirir. Yapısı senkron jeneratörle (alternatörle) aynıdır; aradaki fark güç akış yönüdür. Konunun jeneratör tarafı için Senkron Jeneratör (Alternatör) Nedir? Yapısı ve Çalışması yazısına bakılabilir.

Senkron motor durma halinde kendiliğinden kalkamaz. Stator alanı döndükçe rotora etkiyen kuvvetin yönü sürekli değişir ve bir tam periyot boyunca ortalama moment sıfır çıkar. Bu yüzden motor önce başka bir yöntemle senkron hıza yakın bir değere getirilmek zorundadır; ancak o noktadan sonra DC uyartım verilip rotor döner alana “kilitlenir”.

Yol verme yöntemleri ve hangisi ne zaman seçilir

Senkron motora üç farklı şekilde yol verilebilir:

  • Amortisör (söndürüm) sargılı asenkron yol verme: Rotor kutuplarına yerleştirilmiş kısa devre edilmiş sincap kafes sargıları sayesinde motor önce asenkron motor gibi hızlanır, senkron hıza yaklaştığında DC uyartım devreye alınır. Yol alma akımı uyartım sargılarından da geçtiği için akımın bir dirençle sınırlandırılması gerekir; sınırlandırılmazsa uyartım sargıları bu yüksek akımdan zarar görür.
  • Yardımcı motorla mekanik tahrik: Mile dışarıdan bir DC motor veya asenkron motor bağlanarak rotor senkron hıza yakın bir değere getirilir, bu hıza ulaşılınca yardımcı motor sistemden çıkarılır.
  • Frekans değiştirerek (sürücü ile) yol verme: Stator gerilimi frekansı sıfırdan senkron değere kademeli olarak çıkarılarak döner alan hızı yavaşça artırılır.

Saha tarafında hangi yöntemin seçileceği, mevcut bir sürücü/çevirici altyapısının olup olmadığına ve motorun kalkış sırasında şebekeye çektiği akıma tahammül olup olmadığına bağlıdır. Asenkron motorlarda kalkış akımı ve kayma-moment ilişkisi farklı bir mantıkla çözülür; bu karşılaştırma için Asenkron Motor Çalışma Prensibi: Senkron Hız, Kayma, Moment Hesabı yazısı yol vermeyi başka bir açıdan ele alır.

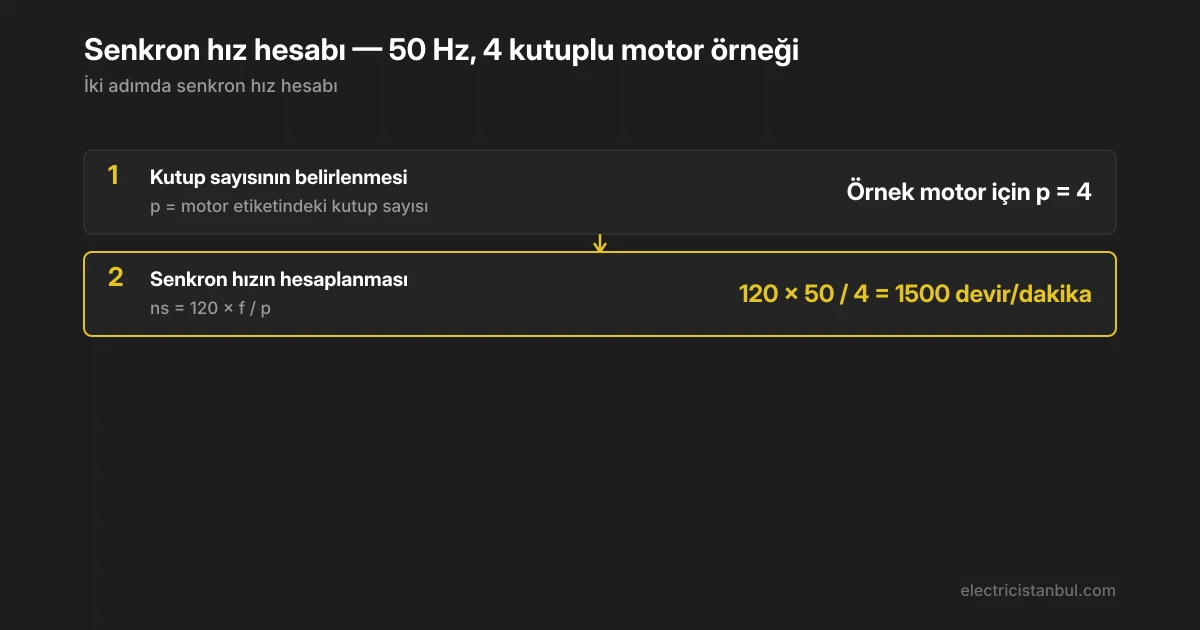
Senkron hız hesabı — sayısal örnek

Frekans ve kutup sayısından senkron hız hesabı adımları
50 Hz şebekede 4 kutuplu bir senkron motorun hız hesabı

Senkron hız, şebeke frekansı ve motorun kutup sayısına bağlıdır:

ns = 120 × f / p

Burada ns dakikadaki devir sayısını, f şebeke frekansını (Hz), p ise motorun toplam kutup sayısını belirtir. Örneğin 50 Hz şebekede çalışan 4 kutuplu bir senkron motor için:

120 × 50 / 4 = 1500 devir/dakika

Bu sonucun pratikteki karşılığı şudur: yük ne kadar artarsa artsın, motor senkronizmini koruduğu sürece mil hızı 1500 devir/dakikada sabit kalır; değişen tek şey rotor ile döner alan arasındaki yük açısıdır. Kutup sayısı etiketten yanlış okunursa (örneğin 4 kutup yerine 2 kutup alınırsa) hesaplanan hız gerçek değerin iki katı çıkar; bu da kaplin ve redüktör seçiminde ciddi bir hataya yol açar.

Güç faktörü kontrolü: senkron motorun kompanzasyon avantajı

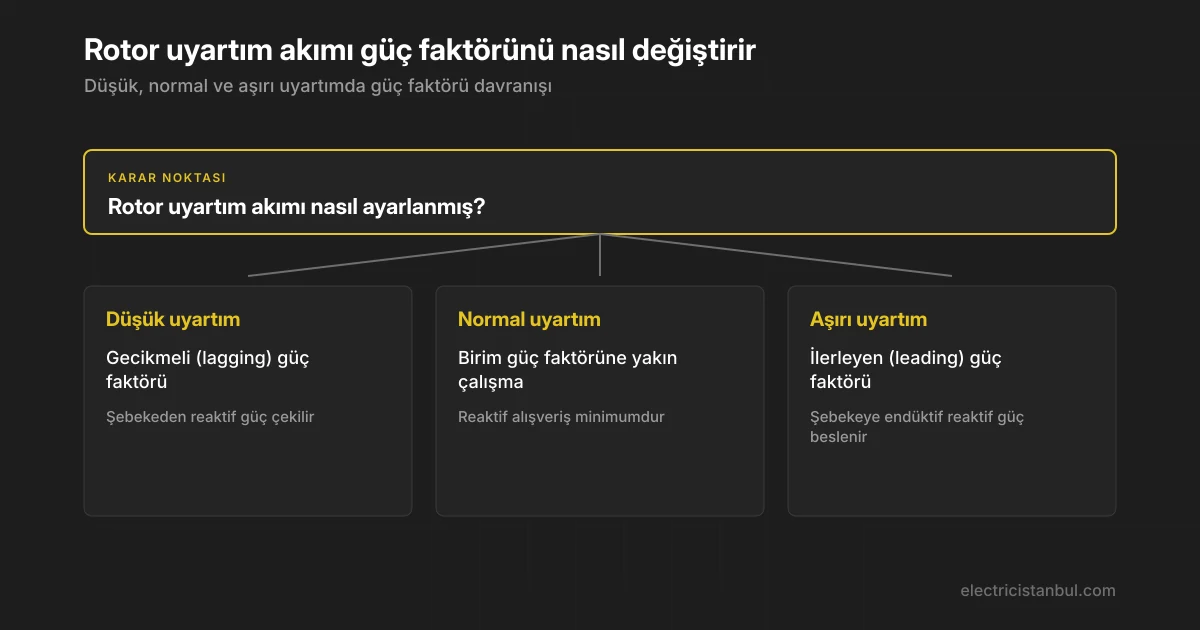
Uyartım akımı seviyesine göre güç faktörünün gecikmeliden ilerleyene değişimi
Rotor uyartım akımı ile stator güç faktörü arasındaki ilişki

Senkron motorun rotor uyartım akımı değiştirilerek stator tarafındaki güç faktörü kontrol edilebilir:

  • Düşük uyartımda motor gecikmeli (lagging) güç faktörüyle çalışır ve şebekeden reaktif güç çeker.
  • Normal uyartımda birim güç faktörüne yakın çalışır.
  • Aşırı uyartımda ilerleyen (leading) güç faktörüyle çalışır ve şebekeye endüktif reaktif güç besler; bu sayede tesisteki diğer endüktif yüklerin güç faktörü iyileştirilir.

Standart senkron motorlar genellikle yüzde 100 (birim) veya yüzde 80 ileri güç faktöründe anma değeriyle üretilir; çoğu motorun alan sargısı, tam yükte 0,8 ileri güç faktörüne kadar uyartım yapabilecek büyüklüktedir. Bu özellik, senkron motoru aynı zamanda bir senkron kompansatör gibi kullanılabilir hale getirir — özellikle büyük pompa ve kompresör tesislerinde sabit hız ihtiyacıyla kompanzasyon ihtiyacı birlikte karşılanır. Kompanzasyon kararını tesis geneli kWh maliyeti üzerinden değerlendirmek isteyenler için Sanayide Enerji Verimliliği: Motor, Sürücü, Trafo ve Kompanzasyonda kWh Kazancını Hesaplama yazısı faydalı olur.

Seçim: senkron motor ne zaman tercih edilir

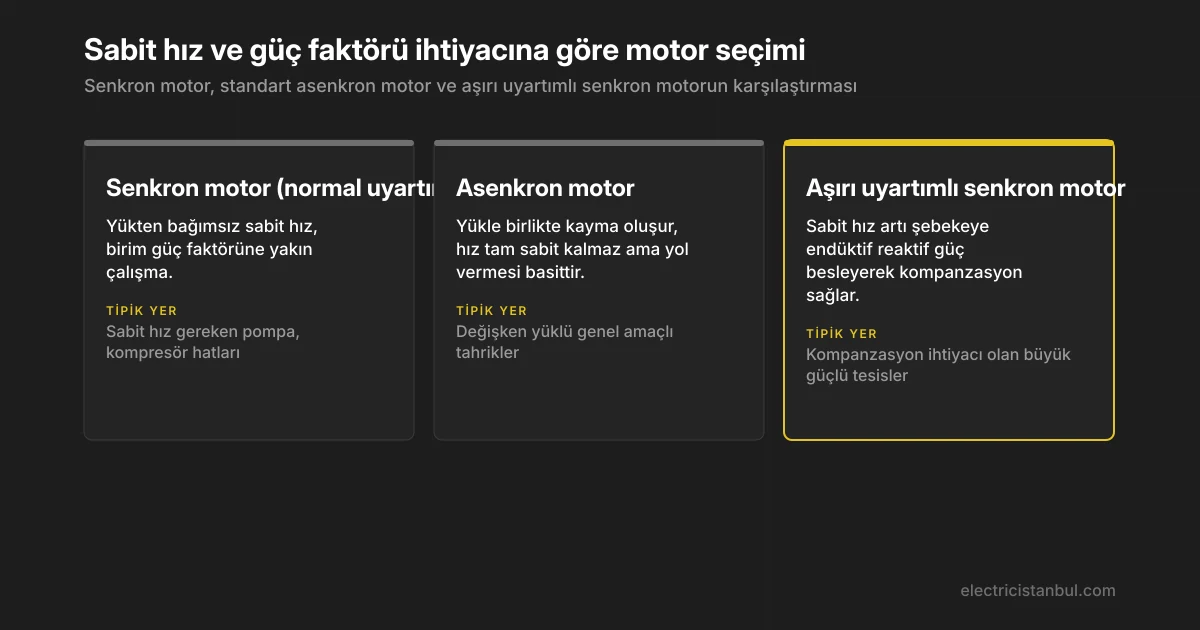
Senkron motor, asenkron motor ve kompanzasyon amaçlı senkron motor seçimini karşılaştıran tablo
Sabit hız ve güç faktörü ihtiyacına göre üç motor seçeneğinin karşılaştırılması

Senkron motorlar; sabit hızın zorunlu olduğu büyük güçlü pompa ve kompresör uygulamalarında, hız kararlılığının kritik olduğu düşük güçlü sistemlerde ve tesis güç faktörünü düzeltmek için kompanzasyon amaçlı tercih edilir. Asenkron motorla karşılaştırıldığında temel fark, yükle birlikte kayma oluşmaması ve uyartım akımı üzerinden güç faktörünün ayarlanabilmesidir. Sürücü (VFD) ile çalıştırılan sistemlerde moment-hız karakteristiği farklı bir seçim mantığı gerektirir; bu konuda Motor Sürücü Seçimi: Yük Momentine ve Akıma Göre VFD Boyutlandırma Rehberi ayrıntılı bir kıyaslama sunar.

Uygulamada dikkat edilmesi gerekenler

  • Amortisör sargılı yol vermede, yol alma akımı uyartım sargısından da geçtiği için uygun bir dirençle sınırlandırılmadan devreye alınmamalıdır; aksi halde uyartım sargısı zarar görür.
  • Uyartım, motor senkron hıza yakın bir değere ulaşmadan devreye alınmamalıdır; rotor henüz döner alanla aynı hızda değilken DC uyartım verilmesi, motorun senkronize olmasını engeller ve aşırı akım/ısınmaya yol açar.
  • Yük açısı arttıkça üretilen döndürme momenti artar, ancak çift kutuplu bir senkron motorda yük açısı 90 dereceye ulaştığında moment en büyük değerine (devrilme momentine) ulaşır; bu noktadan sonra motor senkronizmini kaybeder (dışarı düşer).
  • Transfer/yedekleme uygulamalarında senkron makinelerin paralel bağlanması ayrı bir disiplindir; ATS ile senkronizasyonlu transfer panosu arasındaki fark için Transfer Panosu Seçimi: ATS mi, Senkronizasyon mu? yazısına bakılabilir.

Arıza belirtileri ve teşhis

  • Motor hiç kalkmıyor, titreşip ısınıyor: Amortisör sargısı üzerinden yol verme tamamlanmadan DC uyartımın erken verildiğine işaret eder; devreye alma sırası kontrol edilmelidir.
  • Senkronizmden çıkma (dışarı düşme): Yük açısının 90 dereceyi aşacak kadar büyüdüğü, yani motorun kapasitesinin üzerinde yük çektiği veya uyartımın yetersiz kaldığı durumlarda görülür. Uyartım akımı ve yük birlikte değerlendirilmelidir.
  • Aşırı ısınma, uyartım sargısında hasar: Yol alma akımının sınırlandırılmadan uyartım sargısından geçirilmesinin sonucudur; koruma direncinin devrede olup olmadığı kontrol edilmelidir.
  • Beklenenden farklı güç faktörü okunması: Uyartım akımının düşük veya aşırı kaçtığına, yani motorun istenenden farklı bir uyartım bölgesinde çalıştığına işaret eder.

Standart: TS EN 60034-1 ne der

Senkron motor dahil döner elektrik makinelerinin anma değerleri ve performans gereksinimleri TS EN 60034-1 (döner elektrik makineleri — anma değerleri ve performans) kapsamında tanımlanır. Pratikte bu standart, motor etiketinde yer alan anma gücü, anma gerilimi, anma akımı, güç faktörü ve kutup sayısı gibi değerlerin hangi test koşullarında ve hangi tanımlarla verildiğini belirler. Bir senkron motor seçilirken etikette yazan güç faktörünün (örneğin 0,8 ileri) hangi yük ve uyartım koşulunda geçerli olduğu, bu standardın tanımladığı anma koşullarına göre okunmalıdır; etiket değeri farklı bir uyartım noktasında elde edilmiş sonuçla karşılaştırılırsa yanlış bir kıyas yapılmış olur.

Karar özeti

Senkron motor seçimi, sabit hız ihtiyacı ile güç faktörü kompanzasyonu ihtiyacının aynı anda var olduğu uygulamalarda öne çıkar. Doğru yol verme yöntemi ve uyartım sırası, motorun senkronizmini kaybetmeden devreye girmesini sağlar; uyartım akımı ise işletme sırasında güç faktörünü ayarlamak için kullanılabilir bir parametredir.


Senkron motor yol verme ve güç faktörü kontrolü projelendirmesi için bizimle iletişime geçebilirsiniz.

📩 senkron motor ihtiyaçlarınız için bize ulaşabilirsiniz.

📧 Teklif ve talepleriniz için: info@electricistanbul.com
🌐 WhatsApp: +90 537 398 12 15